
Elektronika dan Robotik dalam Kolaborasi: Pemanfaatan LoRaWAN pada Robot Air
Saya adalah mahasiswa S1 Teknik Elektro Universitas Airlangga. Penggiat teknologi dan informasi digital. Tertarik akan perkembangan industri 4.0
·waktu baca 4 menit


Tulisan dari dharma fattahul winzi tidak mewakili pandangan dari redaksi kumparan
 Perbesar
Apa itu IoT (Internet of Things)?
Internet of Things adalah komponen elektronik yang mampu berkomunikasi dengan komponen lainnya melalui transmisi yang sudah disesuaikan, contohnya melalui sinyal radio atau internet. Perangkat IoT biasanya terdiri dari sensor, aktuator, dan modul komunikasi seperti Wi-Fi, Bluetooth, atau teknologi seluler. Dari penjabaran tersebut bisa disimpulkan bahwa penggunaan IoT sangat luas yang dibuktikan dengan kemampuan komunikasi dan fleksibilitas kegunaannya.
Halaman baru IoT dan teknologi robot otonom air
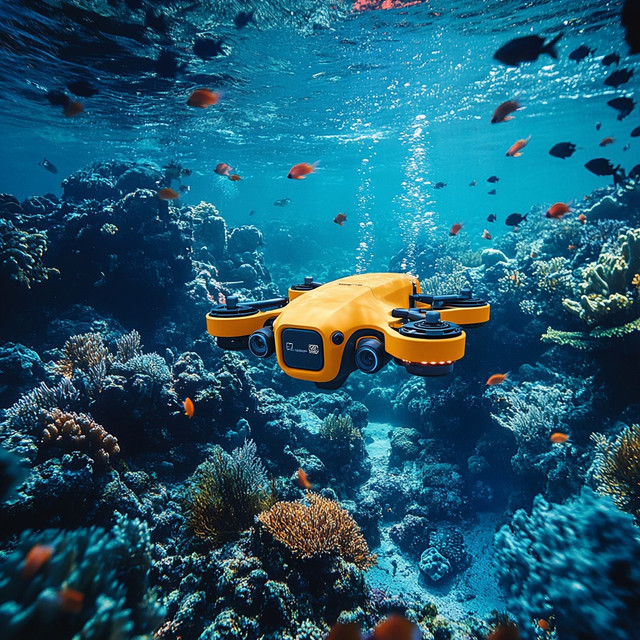
Breakthrough yang cukup baru terjadi di bidang telekomunikasi elektronika IoT adalah penggunaan LPWAN (Low-Power Wide-Area Networks) pada robot air. LPWAN adalah komunikasi area luas yang memerlukan energi yang minimal. Contoh dari LPWAN adalah LoraWAN dan NB-IoT. Pencapaian ini tentunya bisa mengubah efisiensi komunikasi jarak jauh terutama pada medium air seperti laut.
LoRaWAN adalah MAC (Media Access Control) layer protocol yang dibuat dibawah modulasi LoRa (Long Range). LoRa sendiri adalah wireless modulation berdasarkan Chirp Spread Spectrum (CSS). Cara kerjanya yaitu dengan melakukan encode informasi dari sinyal radio yang merupakan chirp pulses (mirip dengan cara kerja komunikasi lumba-lumba dan kelelawar). LoRaWAN bekerja sebagai software layer mengatur bagaimana komponen menggunakan LoRa hardware.
Dalam sebuah penelitian komunikasi bawah air menggunakan LoRaWAN pada jurnal Underwater to above water LoRaWAN networking: Theoretical analysis and field tests disimpulkan berdasarkan percobaan bahwa LoRaWAN mampu melakukan demonstrasi komunikasi sedalam 110±5 cm di bawah air. Hasil tersebut merupakan hasil yang cukup signifikan dan bisa membuka banyak jenis pengaplikasian dalam penggunaan nyata. (Cappelli dkk., 2022).
Pemanfaatan nyata robot otonom pada medium air
Mengingat sekitar 70% permukaan Bumi terdiri dari lautan, pengembangan teknologi komunikasi pada medium air berpotensi besar, terutama jika mampu berfungsi pada kedalaman ekstrem. Hal ini akan membuka berbagai kemungkinan penerapan, seperti eksplorasi palung laut yang tidak dapat dijangkau manusia, penggunaan drone bawah air untuk perikanan, serta pemantauan kondisi lingkungan laut dari jarak jauh. Teknologi ini juga berpotensi diterapkan dalam sistem peringatan dini untuk bencana bawah laut, seperti gempa bumi bawah laut atau tsunami, dengan mengirimkan data secara real-time ke permukaan. Efektivitas ini menjadikan LoRaWAN dan teknologi sejenis sebagai fondasi penting dalam membangun ekosistem digital kelautan yang efisien dan berkelanjutan.
Salah satu contoh nyata perkembangan robotik dan elektronika pada robot air adalah OSCAR. OSCAR dirancang untuk melakukan klasifikasi dan pemisahan sampah laut menggunakan model machine learning berbasis kamera dan Raspberry Pi. Robot ini tidak hanya mampu mengumpulkan limbah seperti plastik dan logam, tetapi juga memantau kualitas air menggunakan sensor pH, konduktivitas, dan oksigen terlarut. Komunikasi antar perangkat dilakukan dengan modul LoRa yang mendukung transmisi jarak jauh, memastikan data dari lokasi dapat diteruskan ke end-node secara real-time. Dengan tenaga surya sebagai sumber daya tambahan, OSCAR mampu beroperasi dalam jangka waktu lebih lama tanpa ketergantungan pada pengisian daya konvensional. Teknologi ini menjadi salah satu contoh nyata untuk membersihkan perairan terbuka, seperti danau dan laut, serta mendukung upaya pelestarian lingkungan melalui pengumpulan data yang dapat dijadikan acuan kedepannya (Adarsh dkk., 2021).
Daftar pustaka
Adarsh, J. K., Anush, O. S., Shrivarshan, R., Mithulesh Krishnaan, S., Akash, J. K., Arul, R., & Angalaeswari, S. (2021). Ocean Surface Cleaning Autonomous Robot (OSCAR) using Object Classification Technique and Path Planning Algorithm. Journal of Physics: Conference Series, 2115(1). https://doi.org/10.1088/1742-6596/2115/1/012021
Ali, M. F., Jayakody, D. N. K., Chursin, Y. A., Affes, S., & Dmitry, S. (2019). Recent advances and future directions on underwater wireless communications. Archives of Computational Methods in Engineering, 27(5), 1379–1412. https://doi.org/10.1007/s11831-019-09354-8
Cappelli, I., Fort, A., Mugnaini, M., Parrino, S., & Pozzebon, A. (2022). Underwater to above water LoRaWAN networking: Theoretical analysis and field tests. Measurement, 196, 111140. https://doi.org/10.1016/J.MEASUREMENT.2022.111140
LoRaWAN Architecture. (n.d.). The Things Network. https://www.thethingsnetwork.org/docs/lorawan/architecture/
What are LoRa and LoRaWAN? (2024, March 19). The Things Network. https://www.thethingsnetwork.org/docs/lorawan/what-is-lorawan/